Descripció del producte
Braç robotitzat de 6 eixos rendible per a la manipulació industrial
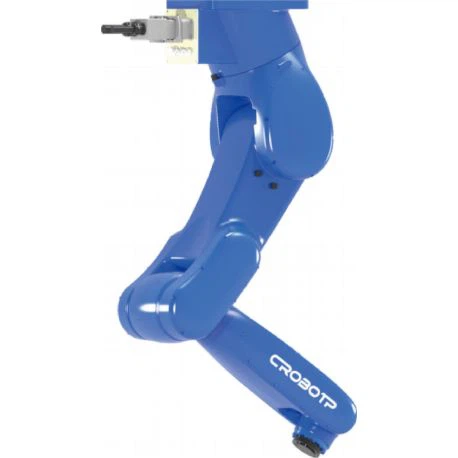
El CRP-RA15A-12 és un braç de robot industrial durador de sis eixos dissenyat per a la manipulació repetitiva, l'assistència d'estampació i la càrrega i descàrrega de peces. El seu moviment articulat flexible i el seu funcionament estable el fan adequat per a l'automatització del costat de la màquina, tasques de transferència i línies de producció on es requereix un flux de material consistent. Dissenyat tenint en compte la integració pràctica i l'eficiència de costos, aquest robot de manipulació assequible ajuda els fabricants a automatitzar processos que requereixen mà d'obra alhora que mantenen un rendiment fiable en entorns industrials exigents.
Avantatges del braç de robot industrial de 6 eixos assequible i durador CRP
El robot combina un disseny pràctic i un rendiment fiable per a aplicacions de manipulació exigents.
Braç compacte per a una instal·lació flexible
L'estructura compacta i el canell prim redueixen les interferències al voltant de l'àrea de treball, fent que el robot sigui adequat per a espais reduïts i diferents dissenys de manipulació. S'adapta a la càrrega, descàrrega de màquines i altres tasques d'automatització amb espai limitat.
Moviment d'alta velocitat amb protecció industrial
Els motors d'alta velocitat i una estructura mecànica rígida proporcionen un moviment sensible i cicles de treball més ràpids per a un maneig repetitiu. L'estructura a prova de fuites aconsegueix una protecció IP67 per a entorns exigents amb pols, humitat i altres contaminants.
Interfícies integrades per a la manipulació d'eines
Els forats d'instal·lació reservats als eixos J2, J3 i J4 allotgen vàlvules solenoides i altres accessoris. Les interfícies d'E/S i les línies pneumàtiques duals a l'eix J3 simplifiquen les connexions amb pinces, sensors i equips de manipulació compatibles.
Control avançat per al moviment estable
La tecnologia avançada de control PID proporciona una resposta ràpida de la unitat, mentre que la compensació dinàmica de l'observador i el control del magnetisme feble milloren la controlabilitat i l'estabilitat del motor. El sistema de control manté un moviment sensible i constant durant el funcionament a alta velocitat.
Algorismes coordinats per al funcionament a llarg termini
El sistema de control combina algorismes cinemàtics i dinàmics segons les condicions de càrrega mecànica. La programació automàtica, la resposta ràpida del moviment i el control coordinat de la càrrega admeten un funcionament estable sota càrregues de treball exigents i redueixen l'estrès mecànic.
Detecció de col·lisions i seguretat de doble circuit
La detecció de col·lisions protegeix el robot i l'equip circumdant contra contactes inesperats, mentre que la compensació de gravetat millora l'estabilitat i la precisió del moviment. Una placa d'aturada d'emergència independent i un circuit de relés de seguretat proporcionen una parada d'emergència de doble circuit.
TècnicParàmetres
|
Model |
CRP-RA15A-12 |
|
|
Forma del braç |
Articulacions múltiples verticals |
|
|
Grau de llibertat |
6 axis |
|
|
Càrrega útil màxima |
12kg |
|
|
Desplaçament màxim |
Eix 1 |
Muntatge a terra / cap per avall -167 graus ~ 167 graus, muntatge a la paret -30 graus ~ 30 graus |
|
Eix 2 |
-155 graus ~ 90 graus |
|
|
Eix 3 |
-85 graus ~ 150 graus |
|
|
Eix 4 |
-190 graus ~ 190 graus |
|
|
Eix 5 |
-135 graus ~ 135 graus |
|
|
Eix 6 |
-360 graus ~ 360 graus |
|
|
Velocitat màxima |
Eix 1 |
169 graus /S |
|
Eix 2 |
169 graus /S |
|
|
Eix 3 |
169 graus /S |
|
|
Eix 4 |
301 graus /S |
|
|
Eix 5 |
220 graus /S |
|
|
Eix 6 |
743 graus /S |
|
|
Parell admissible |
Eix 4 |
20N.m |
|
Eix 5 |
20N.m |
|
|
Eix 6 |
11N.m |
|
|
Moment d'inèrcia admissible |
Eix 4 |
0,5 kg.m2 |
|
Eix 5 |
0,5 kg.m2 |
|
|
Eix 6 |
0,16 kg.m2 |
|
|
Precisió de posicionament repetida |
± 0,05 mm |
|
|
Distància màxima d'abast |
1554mm |
|
|
Pes corporal del robot |
170kg |
|
|
Mode d'instal·lació |
Muntatge a terra, cap per avall, muntatge a la paret |
|
|
Interfície corporal |
IO reservat |
16Pin |
|
Gas reservat |
2 * φ8 mm |
|
|
Entorn d'instal·lació |
Temperatura ambient |
0 ~ 45 graus |
|
Humitat relativa |
20% ~ 80% HR (sense condensació) |
|
|
Vibració |
Menys de 0,5 G |
|
|
Altres |
La instal·lació del robot ha d'estar lluny de: líquids o gasos inflamables o corrosius, fonts elèctriques d'interferència |
|
|
nivell IP |
Cos IP54, canell IP67 |
|
|
Característiques d'avantatge |
Estructura compacta, alta velocitat, alta precisió, alta expansibilitat i fàcil operació |
|
|
Aplicació |
Càrrega i descàrrega, paletització, soldadura, dispensació, polvorització, manipulació |
|
|
Configuració d'armari elèctric |
G9A |
|
Diagrama
Diagrama de la interfície d'instal·lació


Diagrama de rang de moviment


Personalitzeu el braç de robot industrial de 6 eixos assequible CRP per als vostres projectes
Podem ajustar les configuracions clau per adaptar-se millor a les vostres condicions d'instal·lació, requisits de control i especificacions del projecte.
Longitud del cable d'interconnexió
El cable d'interconnexió extern estàndard és de 5 m, amb opcions de 8 m, 10 m i 15 m disponibles. També es poden proporcionar longituds de cable personalitzades per a diferents dissenys d'equips.
Potència del transformador
El transformador integrat està disponible en configuracions de 3000 W, 5000 W i 8000 W. Es poden proporcionar altres especificacions del transformador a petició.
Ensenya Penjoll
Trieu entre els penjolls d'ensenyament Model E i Model C segons el vostre funcionament preferit del robot i la configuració de programació.
Ensenya la longitud del cable penjant
Els cables penjants Teach estan disponibles en longituds de 6 m, 8 m, 10 m, 12 m i 15 m. Altres longituds de cable es poden personalitzar segons els vostres requisits d'instal·lació.
Interfície del sistema
El sistema es pot subministrar amb una interfície en anglès mitjançant etiquetes de pantalla CRP. També hi ha disponibles etiquetes alternatives d'interfície en anglès per a projectes amb requisits específics d'interfície.
Color del robot
Les opcions de color estàndard inclouen blau, gris de telecomunicacions, vermell, groc ASD, groc FLK, blanc senyal, paper herba i gris clar. També es poden personalitzar altres colors, amb un termini de lliurament de 45 dies.
Construeix el teu robot personalitzat
Procés de personalització CRP per a un braç robot industrial de 6 eixos
CRP gestiona cada projecte de robot personalitzat mitjançant un procés estructurat, des de l'avaluació inicial i el disseny fins a la producció i les proves finals.
Cada projecte de robot personalitzat es desenvolupa segons els requisits específics d'aplicació i configuració del client.
- Avaluació interna- Revisa la peça, la manipulació, la disposició i els requisits tècnics per definir les especificacions del projecte.
- Disseny conceptual- Desenvolupa la configuració del robot, les eines, les interfícies i la disposició d'instal·lació per a l'aplicació.
- Preparació de matèries primeres- Prepara els components mecànics, elèctrics, pneumàtics i altres necessaris per a la producció.
- Producció en massa- Fabrica i munta el robot personalitzat segons els requisits de disseny i producció aprovats.
- Prova de rendiment- Prova el moviment del robot, la precisió de posicionament, la manipulació de la càrrega i les funcions personalitzades amb els requisits especificats.
- Proves automatitzades- Comprova les funcions clau del robot i el rendiment operatiu mitjançant procediments automatitzats estandarditzats.
- Finalització de la mostra- Completa la inspecció final i prepara el robot personalitzat i els materials rellevants per al lliurament.

Gestió de la qualitat dels robots industrials CRP
CRP aplica control de qualitat durant la inspecció del material, la verificació de precisió, les proves de producció i l'avaluació del rendiment final per mantenir una qualitat constant del robot abans del lliurament.
- Inspecció de material entrant- Comprova la duresa, les dimensions, la composició del material i l'aparença dels materials entrants per verificar que els components bàsics compleixen els requisits de qualitat de CRP.
- Inspecció de tres coordenades- Inspecciona les peces de fosa del cos del robot i les peces mecanitzades per a la planitud, verticalitat, concentricitat, espai entre forats i obertura abans que entrin en producció.
- Traçabilitat de la producció digital- Utilitza la identificació de codi QR després de la inspecció dimensional per connectar les dades dels components amb el procés de producció per a una gestió de la qualitat traçable.
- Control de qualitat dels components- Realitza una inspecció completa dels components bàsics del robot i gestiona la qualitat dels proveïdors per identificar i rastrejar possibles problemes a nivell de lot.
- Proves d'envelliment de càrrega- Realitza proves d'envelliment de càrrega màxima de 24 hores per avaluar l'estabilitat de funcionament del robot en condicions de càrrega contínua abans del lliurament.
- Prova de rendiment- Comprova la precisió de posicionament, el soroll, els sons anormals i la compatibilitat amb l'armari elèctric com a part de l'avaluació final del rendiment del robot.
- Inspecció final de qualitat- Realitza inspeccions exhaustives abans de l'enviament per verificar el rendiment i la configuració del robot segons els requisits de la comanda del client.
Aquests processos de gestió de la qualitat proporcionen inspeccions i proves traçables des dels materials entrants fins al lliurament final, donant suport a un rendiment coherent en tots els productes de robot industrial CRP.

Per què triar CRP com a fabricant de robots industrials?
CRP combina R+D en robòtica, fabricació i experiència tècnica per donar suport a projectes d'automatització industrial.
Llarga experiència en el sector
CRP desenvolupa sistemes de control de robots des del 2007 i va establir la seva empresa de robòtica el 2012. La seva base de robots industrials de més de 35.000 m² cobreix R+D i producció de robots industrials, controladors, sistemes d'accionament i control i altres components bàsics.
Competència tècnica contrastada
CRP té més de 400 drets de propietat intel·lectual autoritzats, incloses més de 40 patents d'invenció. Les seves capacitats tècniques inclouen el control de robots, sistemes d'accionament, detecció intel·ligent i desenvolupament complet de robots industrials.
Producció Controlada i Gestió de Qualitat
CRP gestiona processos de producció clau per a robots industrials i components bàsics dins del seu sistema de fabricació. Aquest enfocament integrat admet la coherència en el muntatge del robot, la integració de components, les proves i el lliurament final.
Experiència global establerta
CRP ha donat servei a més de 500 clients a tot el món, amb els seus robots exportats al sud-est asiàtic, Índia, Pakistan, Turquia, Europa i Amèrica Llatina. Els seus robots industrials s'utilitzen en aplicacions de manipulació, soldadura, paletització, polvorització, poliment i rectificat.
Suport de servei integral de CRP per als vostres projectes de robots
CRP ofereix suport tècnic i de servei des de la instal·lació i formació del robot fins al manteniment postvenda a llarg termini.
Suport tècnic in situ
CRP ofereix assistència in situ quan es requereix suport tècnic durant el desplegament del robot.
El suport in situ inclou:
• Inspecció de robots in situ
• Guia d'instal·lació
• Suport a la posada en marxa
• Resolució de problemes tècnics
• Assistència tècnica in situ
Serveis d'entrenament de robots
CRP ofereix formació basada en l'aplicació del robot i els requisits operatius del client.
La formació inclou:
• Formació de productes robotitzats
• Formació en funcionament del robot
• Formació en programació
• Formació de manteniment
• Suport a la formació in situ
Servei postvenda a llarg termini
CRP proporciona suport continu després que el robot hagi estat lliurat i posat en funcionament.
El suport postvenda inclou:
• 2 anys de garantia del robot
• Suport de reparació fins a 5 anys després de la interrupció del producte
• Suport de substitució fins a 10 anys
• Disponibilitat de recanvis
Preguntes freqüents
P: Per a quines aplicacions és adequat aquest braç de robot de sis eixos?
R: El CRP-RA15A-12 està dissenyat per a la manipulació repetitiva de materials, l'assistència d'estampació, la càrrega i descàrrega de peces, l'automatització del costat de la màquina i les tasques de transferència relacionades. La seva configuració de sis eixos és adequada per a aplicacions que requereixen un posicionament i una orientació flexibles de la peça.
P: El robot es pot integrar en una línia de producció existent?
A: Sí. El robot proporciona interfícies d'E/S reservades, connexions pneumàtiques i posicions de muntatge d'accessoris per a la integració amb eines de manipulació i equips perifèrics compatibles. La configuració específica de la interfície es pot determinar segons els requisits de la línia de producció.
P: Quina informació he de proporcionar quan sol·liciti una solució de robot?
R: Proporcioneu el pes i les dimensions de la peça, les posicions de selecció i col·locació, el temps de cicle necessari, l'espai d'instal·lació, les eines d'extrem de braç i la configuració de l'equip existent. Aquests detalls ajuden a determinar si la configuració del robot coincideix amb els requisits de l'aplicació.
P: El robot pot manejar diferents peces en el mateix procés de producció?
R: Sí, sempre que les peces de treball i les eines es mantinguin dins de les condicions de funcionament aplicables del robot. Es poden configurar diferents programes de manipulació per a diferents peces de treball, mentre que l'estructura de sis eixos proporciona flexibilitat per a diferents orientacions de recollida i col·locació.
P: Es pot utilitzar el robot per a un funcionament de producció contínua?
R: El robot està dissenyat per a aplicacions d'automatització industrial repetitiva i producció contínua. CRP també realitza proves d'envelliment de càrrega i rendiment abans del lliurament per verificar l'estabilitat operativa i el rendiment configurat.
P: Com es programa el robot per a diferents tasques de manipulació?
R: Els programes de robot es poden configurar mitjançant el penjoll d'ensenyament segons la seqüència de manipulació i les posicions de treball necessàries. La configuració del penjoll d'ensenyament disponible es pot seleccionar segons els requisits de programació i operació del client.
P: Què s'ha de tenir en compte a l'hora de seleccionar el robot per a una aplicació d'estampació?
R: S'han d'avaluar conjuntament el pes de la peça, el pes de l'eina, la distància de transferència, la posició d'instal·lació, el temps de cicle necessari i la trajectòria de moviment. La configuració del robot hauria de proporcionar suficient capacitat i cobertura de treball per al procés complet de transferència d'estampació.
Etiquetes populars: Braç de robot industrial durador assequible de 6 eixos per a la manipulació, estampació, càrrega i descàrrega amb manipuladors iso i ce, Braç de robot industrial durador assequible de 6 eixos de la Xina per a la manipulació, estampació, càrrega i descàrrega amb manipuladors iso i ce fabricants, proveïdors, fàbrica